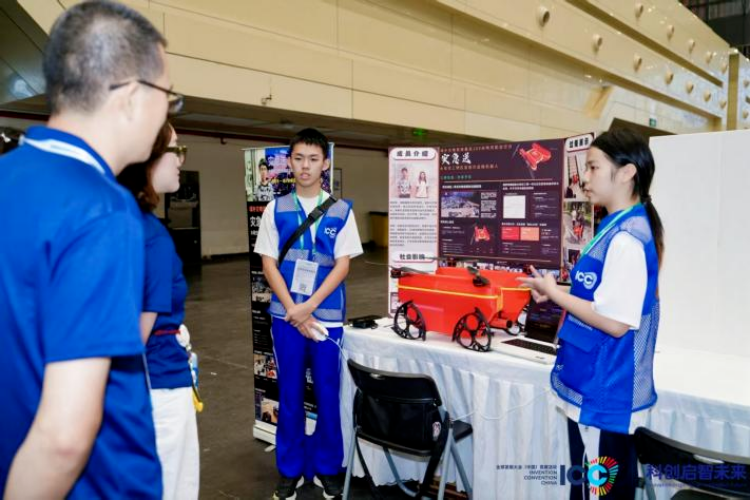
深圳实验学校高中生罗素团队自主研发了一款《三栖一体化智能救援机器人》,该装置能够在0.42秒内一键切换飞行、水面和地面三种操作模式1。机器人搭载北斗定位系统和远程管理端,用于灾害救援1。
这一创新成果在多项赛事中获得认可。该项目荣获2026年全国青少年航天创新大赛全国二等奖、2026 ICC全球发明大会全国一等奖以及第一届全国青少年安全与应急科普创新大赛全国一等奖1。目前,团队已完成二代样机的实测工作,三代样机正处于优化阶段1。
A team of high school students from Shenzhen Experimental School, led by Luo Su, has developed a tri-integrated intelligent rescue robot capable of switching between aerial, aquatic, and terrestrial modes in just 0.42 seconds with a single command.1 The robot is equipped with a BeiDou positioning system and remote management capabilities designed to support disaster relief operations.1
The project has achieved significant recognition in multiple national competitions. The robot won the national second prize at the 2026 National Youth Aerospace Innovation Competition, the national first prize at the 2026 ICC Global Invention Convention, and the national first prize at the First National Youth Safety and Emergency Science Popularization Innovation Competition.1 The team has already completed testing of a second-generation prototype and is currently in the optimization phase for a third-generation model.1
评论
还没有评论,欢迎留下第一条。