Folia
更新于
10/3 17:31
Language / 语言
中文
English
登录
全部
国际
中国
科技
财经
政治
军事
社会
科学
健康
环境
体育
娱乐
文化
三栖一体化设计
科技
/
创业公司
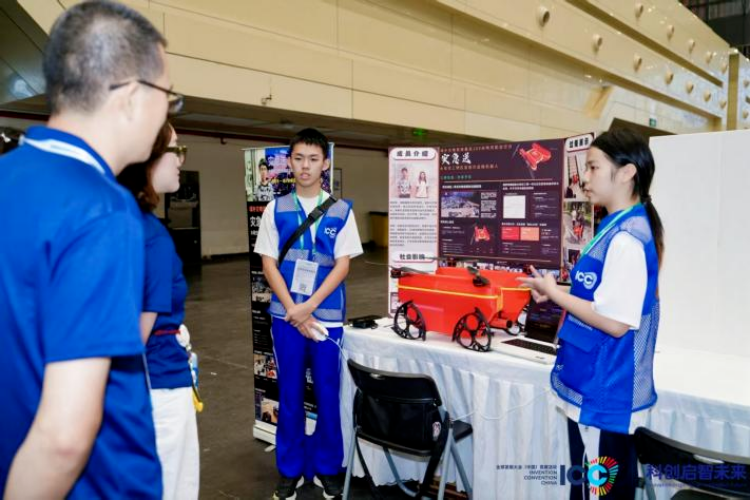
深圳高中生研发三栖救援机器人 0.42秒切换三种工作模式
深圳实验学校高中生罗素团队自主研发了一款《三栖一体化智能救援机器人》,该装置能够在0.42秒内一键切换飞行、水面和地面三种操作模式。机器人搭载北斗定位系统和远程管理端,用于灾害救援。
9 小时前